 한국어
 영어
 중국어
 일본어


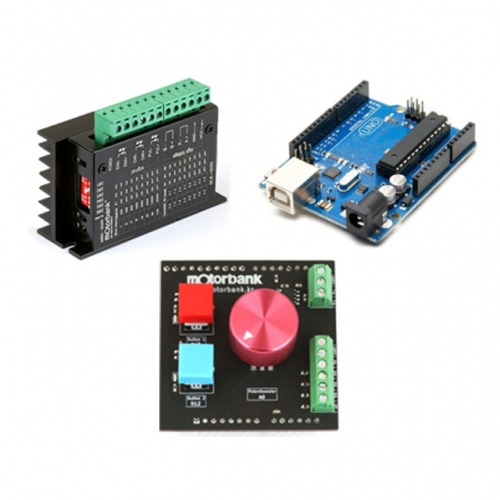



아두이노 연속운전 예제 코드
MSD-224·MSD-224N은 펄스(PUL)와 방향(DIR) 신호로 스테핑모터를 구동합니다. 제어 입력 전압 범위는 3.3~24V이므로 전기적으로는 아두이노 우노의 5V 출력 신호를 사용할 수 있습니다. 아래 코드는 아두이노 우노 + MAS-001 기준입니다.
이 제품 페이지에서 꼭 확인하세요.
이 예제는 연속 회전·속도 확인용이며, 지정 각도만큼 이동시키는 위치제어 코드는 아닙니다. 또한 RTPG42-NK245E의 1000CPR 엔코더 신호를 읽지 않으므로 탈조 검출·위치 보정·폐루프 제어는 수행하지 않습니다. 정위치 제어에는 유한 개수의 펄스 출력과 가감속 제어가 필요하고, 엔코더를 활용하려면 별도의 카운터 입력 또는 엔코더 대응 제어 구성이 필요합니다.
이 예제는 연속 회전·속도 확인용이며, 지정 각도만큼 이동시키는 위치제어 코드는 아닙니다. 또한 RTPG42-NK245E의 1000CPR 엔코더 신호를 읽지 않으므로 탈조 검출·위치 보정·폐루프 제어는 수행하지 않습니다. 정위치 제어에는 유한 개수의 펄스 출력과 가감속 제어가 필요하고, 엔코더를 활용하려면 별도의 카운터 입력 또는 엔코더 대응 제어 구성이 필요합니다.
속도 계산
1.8° 스테핑모터 기준 모터축 RPM = 펄스 주파수(Hz) × 60 ÷ (200 × 분주비)
테이블 출력 RPM = 모터축 RPM ÷ 전체 감속비
전체 감속비 = 로터리 감속비 × 유성기어 감속비
예: 로터리 5:1 × 유성기어 4:1이면 전체 감속비는 20:1입니다.
1.8° 스테핑모터 기준 모터축 RPM = 펄스 주파수(Hz) × 60 ÷ (200 × 분주비)
테이블 출력 RPM = 모터축 RPM ÷ 전체 감속비
전체 감속비 = 로터리 감속비 × 유성기어 감속비
예: 로터리 5:1 × 유성기어 4:1이면 전체 감속비는 20:1입니다.
버튼·볼륨 조작용:
MAS-001 확장쉴드 보기 →
① MAS-001 확장쉴드 사용 — 버튼·볼륨 연속운전
첨부된 MAS-001 사용법의 표준 배치를 따라 PUL+=D9 / DIR+=D5 / ENA+=D6으로 사용합니다. PUL−·DIR−·ENA−는 아두이노 GND에 연결합니다. 버튼1(D13)은 운전/정지, 버튼2(D12)는 방향 변경, 볼륨(A0)은 속도 설정입니다. 방향 버튼을 누르면 먼저 펄스를 정지한 뒤 방향을 바꾸므로, 다시 버튼1을 눌러 운전합니다.
버튼1의 정지는 펄스만 멈추는 정지이므로 드라이버가 활성 상태라면 모터는 정지 토크를 유지합니다. 축을 자유롭게 만들려면 ENA를 비활성화해야 합니다. ENA의 활성 논리는 사용하는 드라이버 설명서와 실제 결선 방식을 기준으로 확인하세요. 아래 예제는 현재 상품페이지의 결선 방식에 맞춰 LOW=활성으로 설정했습니다.
//==============================================================
// MSD-224 / MSD-224N + MAS-001 연속운전 예제
// Arduino Uno + MAS-001
//
// [MAS-001 입력]
//   버튼1=D13 / 버튼2=D12 / 볼륨=A0
// [드라이버 결선]
//   D9 -> PUL+ / D5 -> DIR+ / D6 -> ENA+
//   GND -> PUL- / DIR- / ENA-
//
// 버튼1: 운전/정지
// 버튼2: 정지 후 방향 변경(변경 뒤 버튼1로 재기동)
// 볼륨: 약 100~4000Hz
//
// 주의: 연속운전 시험용. 위치제어·엔코더 피드백은 수행하지 않음.
//==============================================================
const byte PUL_PIN = 9;
const byte DIR_PIN = 5;
const byte EN_PIN  = 6;

const byte BTN1_PIN = 13;
const byte BTN2_PIN = 12;
const byte POT_PIN  = A0;

const byte ENA_ENABLE_LEVEL  = LOW;
const byte ENA_DISABLE_LEVEL = HIGH;

bool running = false;
bool dirCW = true;
bool btn1Prev = HIGH;
bool btn2Prev = HIGH;

unsigned int currentHz = 100;
unsigned int targetHz  = 100;
unsigned long lastRampMs = 0;

void stopPulse() {
  noTone(PUL_PIN);
  running = false;
  currentHz = 100;
}

void setup() {
  pinMode(PUL_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
  pinMode(EN_PIN, OUTPUT);

  // MAS-001 회로에 버튼 풀업이 구성되어 있어 눌림=LOW
  pinMode(BTN1_PIN, INPUT);
  pinMode(BTN2_PIN, INPUT);

  digitalWrite(DIR_PIN, dirCW ? HIGH : LOW);
  digitalWrite(EN_PIN, ENA_ENABLE_LEVEL);
  digitalWrite(PUL_PIN, LOW);

  Serial.begin(9600);
  Serial.println(F("MSD-224 + MAS-001 ready"));
}

void loop() {
  bool b1 = digitalRead(BTN1_PIN);
  bool b2 = digitalRead(BTN2_PIN);

  // 버튼1: 운전/정지 토글
  if (btn1Prev == HIGH && b1 == LOW) {
    if (running) {
      stopPulse();
      Serial.println(F("STOP"));
    } else {
      currentHz = 100;
      targetHz = map(analogRead(POT_PIN), 0, 1023, 100, 4000);
      running = true;
      tone(PUL_PIN, currentHz);
      Serial.println(F("RUN"));
    }
    delay(30);
  }
  btn1Prev = b1;

  // 버튼2: 펄스를 먼저 멈춘 뒤 방향 변경
  if (btn2Prev == HIGH && b2 == LOW) {
    stopPulse();
    delay(5);
    dirCW = !dirCW;
    digitalWrite(DIR_PIN, dirCW ? HIGH : LOW);
    delayMicroseconds(20);
    Serial.println(dirCW ? F("DIR: CW - press BTN1 to run")
                         : F("DIR: CCW - press BTN1 to run"));
    delay(30);
  }
  btn2Prev = b2;

  if (running) {
    targetHz = map(analogRead(POT_PIN), 0, 1023, 100, 4000);

    // 약 20ms마다 50Hz씩 변화시켜 급격한 속도 변경을 완화
    if (millis() - lastRampMs >= 20) {
      lastRampMs = millis();

      if (currentHz < targetHz) {
        currentHz = min((unsigned int)(currentHz + 50), targetHz);
      } else if (currentHz > targetHz) {
        unsigned int nextHz = (currentHz > 150) ? currentHz - 50 : 100;
        currentHz = max(nextHz, targetHz);
      }

      tone(PUL_PIN, currentHz);
    }
  }
}
② 쉴드 없이 아두이노 직결 — 시리얼 명령 연속운전
D9→PUL+ / D5→DIR+ / D6→ENA+, 아두이노 GND→PUL−·DIR−·ENA−로 연결합니다. 모터용 전원은 드라이버 전원단에 별도로 공급합니다. 이 결선에서는 아두이노 GND가 제어신호의 −단자와 연결되어야 하며, 드라이버 전원 V−까지 아두이노 GND에 추가로 공통 연결할 필요는 없습니다. 시리얼 모니터는 9600bps·새 줄로 설정합니다.
명령: f2000 = CW 2000Hz / r500 = CCW 500Hz / s = 정지 / e1 = 드라이버 활성 / e0 = 드라이버 비활성
//==============================================================
// MSD-224 / MSD-224N 아두이노 직결 연속운전 예제
// Arduino Uno / 시리얼 모니터 9600bps, 새 줄
//
// D9 -> PUL+ / D5 -> DIR+ / D6 -> ENA+
// GND -> PUL- / DIR- / ENA-
//
// f2000 : CW 2000Hz     r500 : CCW 500Hz
// s     : 펄스 정지     e1   : 드라이버 활성
// e0    : 드라이버 비활성
//
// 주의: 연속운전 시험용. 위치제어·엔코더 피드백은 수행하지 않음.
//==============================================================
const byte PUL_PIN = 9;
const byte DIR_PIN = 5;
const byte EN_PIN  = 6;

const byte ENA_ENABLE_LEVEL  = LOW;
const byte ENA_DISABLE_LEVEL = HIGH;

bool running = false;
bool enabled = true;
bool directionCW = true;

unsigned int currentHz = 100;
unsigned int targetHz  = 100;
unsigned long lastRampMs = 0;

void stopPulse() {
  noTone(PUL_PIN);
  running = false;
  currentHz = 100;
}

void setDirection(bool cw) {
  stopPulse();
  delay(5);
  directionCW = cw;
  digitalWrite(DIR_PIN, directionCW ? HIGH : LOW);
  delayMicroseconds(20);
}

void setup() {
  pinMode(PUL_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
  pinMode(EN_PIN, OUTPUT);

  digitalWrite(PUL_PIN, LOW);
  digitalWrite(DIR_PIN, HIGH);
  digitalWrite(EN_PIN, ENA_ENABLE_LEVEL);

  Serial.begin(9600);
  Serial.setTimeout(50);
  Serial.println(F("Ready: f2000 r500 s e1 e0"));
}

void loop() {
  if (Serial.available()) {
    String cmd = Serial.readStringUntil('\n');
    cmd.trim();

    if (cmd.length() > 0) {
      char c = cmd.charAt(0);
      long value = cmd.substring(1).toInt();

      switch (c) {
        case 'f':
        case 'F':
          if (value <= 0) {
            stopPulse();
            Serial.println(F("STOP"));
            break;
          }
          setDirection(true);
          targetHz = constrain(value, 100, 20000);
          currentHz = 100;
          running = enabled;
          if (running) tone(PUL_PIN, currentHz);
          Serial.print(F("CW target "));
          Serial.print(targetHz);
          Serial.println(F("Hz"));
          break;

        case 'r':
        case 'R':
          if (value <= 0) {
            stopPulse();
            Serial.println(F("STOP"));
            break;
          }
          setDirection(false);
          targetHz = constrain(value, 100, 20000);
          currentHz = 100;
          running = enabled;
          if (running) tone(PUL_PIN, currentHz);
          Serial.print(F("CCW target "));
          Serial.print(targetHz);
          Serial.println(F("Hz"));
          break;

        case 's':
        case 'S':
          stopPulse();
          Serial.println(F("STOP - holding torque remains if enabled"));
          break;

        case 'e':
        case 'E':
          enabled = (value != 0);
          digitalWrite(EN_PIN, enabled ? ENA_ENABLE_LEVEL : ENA_DISABLE_LEVEL);
          if (!enabled) stopPulse();
          Serial.println(enabled ? F("DRIVER ENABLED") : F("DRIVER DISABLED"));
          break;

        default:
          Serial.println(F("? use: f2000 r500 s e1 e0"));
          break;
      }
    }
  }

  // 목표 주파수까지 완만하게 변경
  if (running && enabled && millis() - lastRampMs >= 20) {
    lastRampMs = millis();

    if (currentHz < targetHz) {
      currentHz = min((unsigned int)(currentHz + 50), targetHz);
    } else if (currentHz > targetHz) {
      unsigned int nextHz = (currentHz > 150) ? currentHz - 50 : 100;
      currentHz = max(nextHz, targetHz);
    }

    tone(PUL_PIN, currentHz);
  }
}
첫 시험 순서
① 모터 정격 상전류에 맞춰 드라이버 전류를 설정합니다.
② 낮은 분주·낮은 주파수에서 무부하로 방향과 결선을 확인합니다.
③ 실제 하중에서는 낮은 속도부터 올리며 탈조·진동·발열을 확인합니다.
④ 회전 중 전원 또는 모터선을 분리하지 마세요.
① 모터 정격 상전류에 맞춰 드라이버 전류를 설정합니다.
② 낮은 분주·낮은 주파수에서 무부하로 방향과 결선을 확인합니다.
③ 실제 하중에서는 낮은 속도부터 올리며 탈조·진동·발열을 확인합니다.
④ 회전 중 전원 또는 모터선을 분리하지 마세요.
작성: MotorBank 기술팀 · 아두이노 우노 및 MAS-001 기준 · 연속운전 시험 예제
배송안내
배송안내
1. 총 결제 금액 15만원 이상 구매 시 무료배송, 15만원 미만일 경우 배송비 3,500원이 추가됩니다.
2. 배송은 CJ대한통운 택배를 이용하고 있습니다.
3. 주문 제작, 주문 발주, 조립제품의 경우 7일~14일 정도 소요될 수 있습니다.
4. 배송 상황은 대한통운 홈페이지에서 확인 가능합니다.
5. 퀵으로 배송받으실 경우, 지불하신 택배비는 환불되지 않습니다.
6. 15만원이상 구매시 저희가 부담했던 택배비에 대해서, 단순변심에 의한 취소는 처음발송시의택배비 차감하고 환불처리 됩니다.
7. 구매하신 제품의 크기(부피 또는 길이)에 따라 기본 배송비 외에 추가 비용이 발생할 수 있습니다(실제 비용 측정 후 안내).
교환, 반품이 불가한 경우
1. 상품 개봉으로 인한 상품 가치 훼손 시에는 7일 이내라도 교환·반품이 불가능합니다.
2. 주문 제작, 조립제품의 경우 7일 이내이더라도 교환·반품이 불가능합니다.
3. 전압이 단 1회라도 인가된 경우 교환·반품이 불가능합니다. 단순변심은 절대 박스를 개봉하지 않은 상태로 반품처리 진행하시기 바랍니다.
4. 반드시 선불 택배로 보내셔야 하며, 착불일 경우 반송처리 됩니다.
5. 일부 상품은 신모델 출시, 부품 가격 변동 등 제조사 사정으로 가격이 변동될 수 있습니다.
6. 박스 개봉시 절대 반품,교환이 불가하오니, 단순변심의 경우 절대 포장을 개봉하지 마세요.
유의사항
1. 공급 제조사는 재고 사정에 따라 동일 사양의 대체상품으로 공급될 수 있으며, 사용자께서는 사용 전 반드시 제품에 대한 테스트 및 확인 절차 후 사용하시기 바랍니다.
2. 상기 제품에 첨부된 데이터시트는 참고사항 입니다.
3. 데이터시트에 표기된 내용에 대하여 본사는 어떠한 기술적인 문의 및 발생하는 문제에 대한 법적인 책임을 지지 않습니다.
4. 제공되는 스펙과 모양은 별도의 공지없이 변경될 수 있습니다.
구매 전 주의사항 (주의사항을 읽지 않고 구매 시 발생하는 문제는 당사가 책임지지 않습니다.)
- 감속기 장착 조립제품 및 PCB 조립제품 등은 결제 후 절대 변경,취소,교환되지 않습니다. 결제하시기 전 신중히 선정하시기 부탁드립니다.
- 저희는 B2B 전문 쇼핑몰입니다. 또한 KC를 받지 않아도 되는 산업용부품을 대부분 판매중입니다.
- 판매제품은 완제품이 아닌 부품입니다. 약간의 차이, 피복 등으로 인한 환불,교환,AS는 불가합니다.
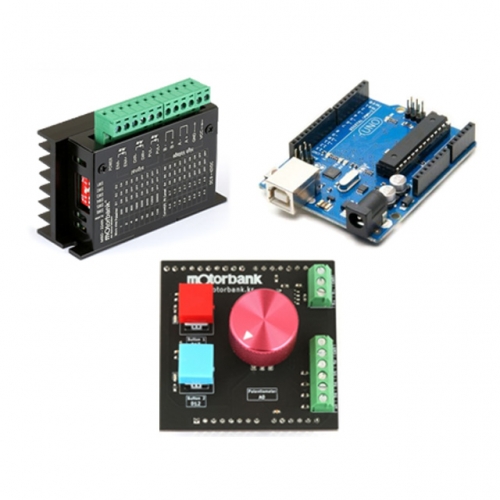
이미지 확대보기스텝모터 아두이노 제어세트 MS-MSD-224N-A1

비밀번호 인증
글 작성시 설정한 비밀번호를 입력해 주세요.
장바구니 담기
상품이 장바구니에 담겼습니다.
바로 확인하시겠습니까?
찜 리스트 담기
상품이 찜 리스트에 담겼습니다.
바로 확인하시겠습니까?


CUSTOMER CENTER
02-855-6201
기술문의는 게시판or메일로 받고 있습니다.
기술문의: help@motorbank.kr
출고/재고 1번 / 대량견적 2번
세금계산서 3번 / 제품AS 5번
환불/반품 6번 기타문의 7번
평일 오전9:00 ~ 오후6:00
점심시간 오전11:00 ~ 12:00
기술문의: help@motorbank.kr
출고/재고 1번 / 대량견적 2번
세금계산서 3번 / 제품AS 5번
환불/반품 6번 기타문의 7번
평일 오전9:00 ~ 오후6:00
점심시간 오전11:00 ~ 12:00

(주)로봇마트대표자 : 김혜린사업자등록번호 : 130-81-98202 사업자번호조회 >통신판매업신고번호 : 제 2020-서울구로-0139 호
TEL : 02-855-6201 FAX : 02-2114-8132 E MAIL :help@motorbank.kr주소 : 서울특별시 금천구 디지털로 178(가산동) A동 1115-1116호개인정보관리책임자 : 김혜린
BANK ACCOUNT: 신한은행 140-006-045919/예금주 (주)로봇마트
TEL : 02-855-6201 FAX : 02-2114-8132 E MAIL :help@motorbank.kr주소 : 서울특별시 금천구 디지털로 178(가산동) A동 1115-1116호개인정보관리책임자 : 김혜린
BANK ACCOUNT: 신한은행 140-006-045919/예금주 (주)로봇마트
ⓒ motorbank.kr All rights reserved. 호스팅제공 : 엔에이치엔고도(주). designed by morenvy.com
모터뱅크 SNS


