 한국어
 영어
 중국어
 일본어


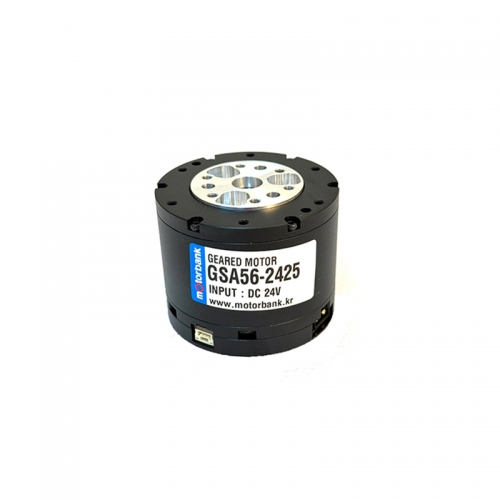



로봇관절용 일체형 액추에이터
GSA56-4825 감속모터 더블엔코더
DC 48V · CAN 통신 · 드라이버 내장
DC 48V · CAN 통신 · 드라이버 내장
모터·드라이버·감속기·엔코더 2개가 Ø56×46mm, 300g 한 몸에 들어 있습니다.
전원 2선과 CAN 2선, 총 4가닥 배선으로 관절 하나가 완성됩니다. 별도의 외부 드라이버는 필요하지 않습니다.
| MOTORBANK GSA56-4825 RATING PLATE | |||
| 정격전압 DC 48V |
정격토크 3.0 N·m |
정격속도 120 rpm |
감속비 10:1 |
| 최대토크 7.0 N·m |
정격전류 2.5 A |
엔코더 14bit ×2 |
통신 CAN 1Mbps |
■ 배선 4가닥으로 끝 — VCC·GND 전원 2선, CAN H/L 통신 2선. 홀센서 하네스도, 드라이버 판넬 공간도 필요 없습니다.
■ 출력축을 직접 봅니다 — 감속기 출력축에 별도 엔코더가 붙어, 백래시·탄성 변형을 지난 실제 관절 각도를 읽고 보정할 수 있습니다.
■ 버스 하나에 여러 관절 — 모터마다 다른 ID를 주고 CAN 버스 한 줄에 매달아, 다관절 로봇팔을 배선 두 가닥으로 제어합니다.
주요 사양
| 정격전압 | DC 48V |
| 입력전압 범위 | DC 15~52V (광범위 입력 — 정격 시스템 전압 48V) |
| 정격전류 / 최대전류 | 2.5A / 7.5A |
| 정격토크 / 최대토크 | 3 N·m / 7 N·m (최대토크는 순간 허용값 — 연속 선정은 정격 기준) |
| 정격속도 / 무부하 최대속도 | 120 rpm / 400 rpm |
| 감속비 / 극수 | 10:1 (유성감속기 일체형) / 28극 (극쌍수 14) |
| 상 저항 / 상 인덕턴스 | 650mΩ / 340μH |
| 외경 × 높이 / 무게 | Ø56 × 46mm / 약 300g |
| 엔코더 | 자기식 싱글턴 14bit × 2개 (입력축·출력축) |
| 제어 통신 / 설정 통신 | CAN Bus @ 1Mbps / UART @ 921,600bps (GH1.25 3핀) |
| 제어모드 | MIT / 위치속도 / 속도 |
| 내장 드라이버 / 전원 코드 | 적용(외부 드라이버 불필요) / 2개(임의 1개 단독 또는 병렬 사용 가능) |
※ 토크·속도·출력·효율 성능곡선은 정속 120rpm · 실온 25℃ 이하 조건에서 약 7N·m 부근까지 측정한 그래프로 제공됩니다.
더블 엔코더 — 입력축과 출력축을 각각 읽는 이중 피드백
BLDC 모터(28극) → 입력축 엔코더(14bit·전류/속도 제어용) → 유성감속기(10:1) → 출력축 엔코더(14bit·실제 관절 각도)
모터축 엔코더는 전류·속도 제어에, 출력축 엔코더는 감속기를 통과한 실제 출력 위치 측정에 사용됩니다.
감속기 백래시와 탄성 변형으로 생기는 출력각 오차를 직접 확인하고 보정할 수 있어,
정밀 관절 제어와 반복 위치결정에 유리합니다.
※ 엔코더는 싱글턴 방식입니다 — 정전 시 1회전 내 절대위치는 유지되지만, 다회전 절대위치를 기억하는 멀티턴 엔코더는 아닙니다.
CAN 통신 구조 — 버스 하나로 다축, ID 배치까지 미리 알려드립니다
상위 제어기(PC·MCU·라즈베리파이 등)와 CAN H/L 2선으로 연결합니다.
수신(명령) 프레임 ID는 제어모드에 따라 아래처럼 정해지고, 피드백은 모든 모드에서 Master ID 프레임 하나로 통일됩니다.
| 프레임 ID | 방향 | 용도 |
| CAN_ID | 수신 | MIT 모드 명령 (위치·속도·Kp·Kd·토크를 8바이트에 조합) |
| CAN_ID + 0x100 | 수신 | 위치속도 모드 명령 (목표위치+최고속도, 사다리꼴 가감속) |
| CAN_ID + 0x200 | 수신 | 속도 모드 명령 (목표속도) |
| Master_ID | 송신 | 피드백 — 위치·속도·토크·드라이버(MOS) 온도·권선 온도·에러코드 |
| 기능 명령 (같은 ID, 데이터로 구분) | 데이터 (D0~D7) |
| 모터모드 시작 (Enter) | FF FF FF FF FF FF FF FC |
| 모터모드 종료 (Exit) | FF FF FF FF FF FF FF FD |
| 현재위치를 원점으로 저장 | FF FF FF FF FF FF FF FE |
| 에러 클리어 | FF FF FF FF FF FF FF FB |
※ 기능 명령 데이터는 매뉴얼의 프레임 정의를 따릅니다. 실기 적용 전 제공 프로그램으로 동작을 확인해 주세요.
다축 버스 설계 팁 — 매뉴얼 기준으로 이 외의 예약 CAN ID는 사용하지 않으므로, 다른 장치와 버스를 공유할 때는
모터마다 {CAN_ID, +0x100, +0x200}와 Master_ID가 서로 겹치지 않게만 배치하면 됩니다.
펌웨어 업데이트·파라미터 설정은 CAN이 아닌 별도 UART 포트로 진행됩니다.
제어모드 3종
① MIT 모드 — 위치·속도·토크와 Kp·Kd를 한 프레임에 담아 보내는 임피던스 제어.
Kp=0, Kd=0으로 토크 명령만 주면 순수 토크 제어가 되어 힘 피드백·햅틱·유연 관절에 사용합니다.
② 위치속도 모드 — 목표위치와 이동 최고속도를 주면 사다리꼴 가감속으로 도달합니다.
3단(위치→속도→전류) 루프 구조라 정밀도가 높고, 가감속도 설정이 가능합니다.
③ 속도 모드 — 설정한 속도(rad/s)로 정속 운전합니다. 회전 지그 등 일정 속도 유지 용도의 가장 간단한 선택입니다.
※ 제어모드는 제공 프로그램(PC)에서 변경하며, 변경 후 전원을 다시 인가해야 적용됩니다.
보호기능과 상태 표시등
| 드라이버 과열 | 120℃에서 정지 |
| 모터 권선 과열 | 100℃에서 정지 |
| 과전압 / 저전압 | 허용 범위(DC 15~52V) 이탈 시 정지 |
| 과전류 / 통신 분실 | 상전류 한계 초과 시 정지 / 설정 주기 내 CAN 명령 미수신 시 정지 |
| 상태등 | 초록 켜짐=정상 작동 · 빨강 켜짐=정지 · 빨강 점멸=에러 |
| 에러코드 | 8 과전압 · 9 저전압 · A 과전류 · B MOS 과열 · C 권선 과열 · D 통신 실패 · E 과부하 — 피드백 프레임·제공 프로그램에서 확인, 에러 클리어 명령으로 해제 |
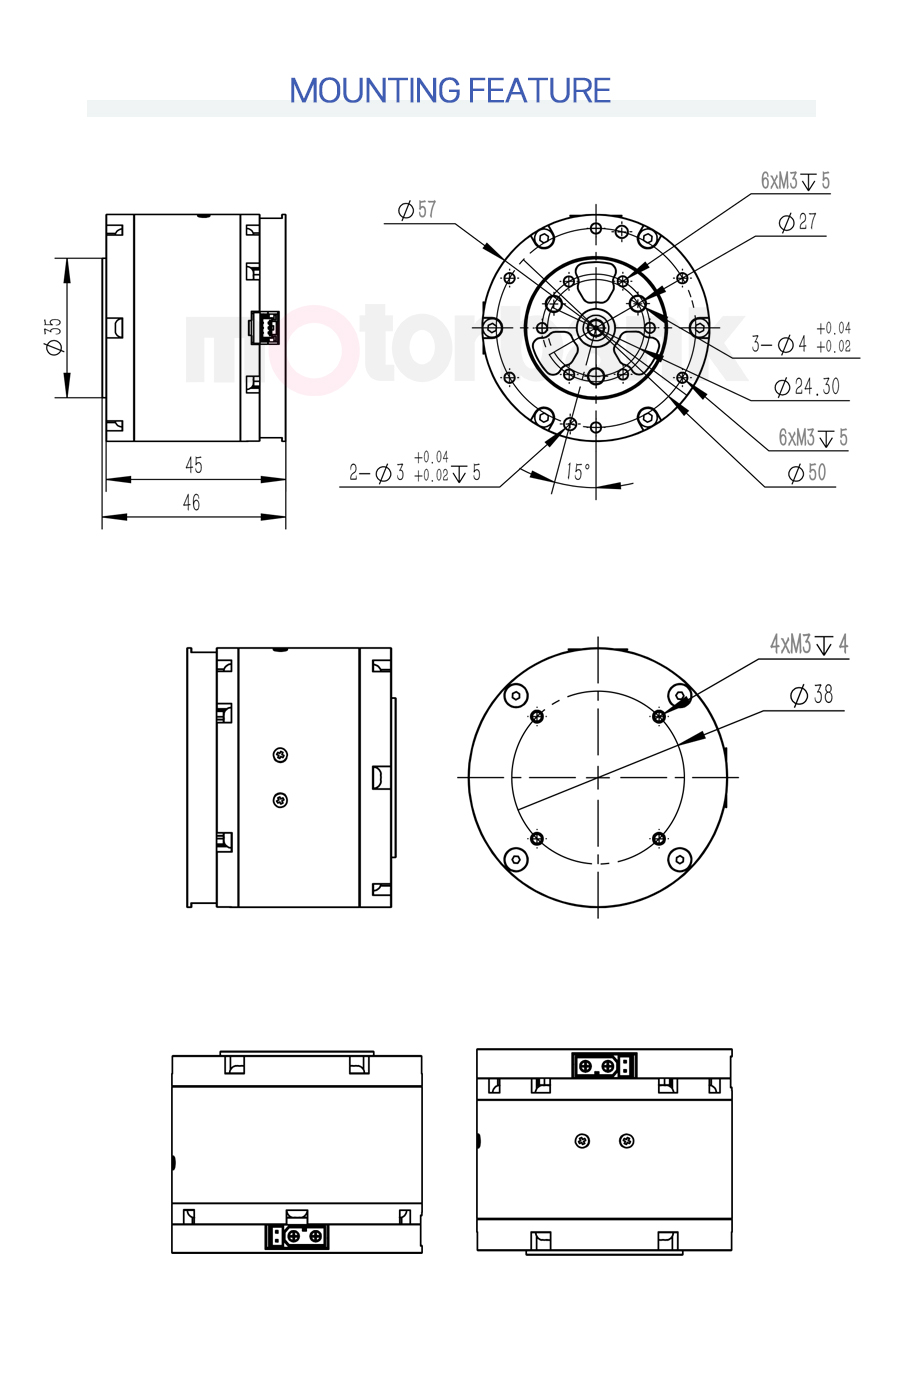
외형 및 장착 치수 (단위: mm)
| 본체 | 최대 외경 Ø57 · 본체 외경 Ø56 · 전체 높이 46(본체부 45) · 중앙 중공홀 Ø35 · 무게 약 300g |
| 전면 장착부 | M3 탭홀(깊이 5) 6개 × 2열 · 장착 기준 직경 Ø50 · 장착각 15° · Ø4 정밀홀 3개(+0.04/+0.02) · Ø3 정밀홀 2개(+0.04/+0.02, 깊이 5) · 전면 기준 직경 Ø24.30 / Ø27 |
| 후면 장착부 | M3 탭홀(깊이 4) 4개 · 홀 배치 기준 직경 Ø38 |
| 커넥터 | 전원 VCC/GND × 2조 · CAN_H/CAN_L · 설정용 UART GH1.25 3핀(GND·RX·TX) |
※ 정밀홀 공차가 지정된 위치결정 구조입니다. 설계 반영 전 최신 2D·3D 도면을 반드시 확인해 주세요.
24V / 48V 버전 선택 — 토크는 같고, 전압과 속도가 다릅니다
| 구분 | GSA56-4825 (본 상품) | GSA56-2425 (24V판) |
| 정격전압 | DC 48V | DC 24V |
| 입력전압 범위 | DC 15~52V | DC 15~32V |
| 무부하 최대속도 | 400 rpm | 200 rpm |
| 정격 / 최대토크 | 3 / 7 N·m | 3 / 7 N·m |
48V 시스템이거나 더 높은 관절 속도가 필요하면 본 상품을, 배터리·SMPS가 24V 기반이면 GSA56-2425를 선택하세요.
동일 출력에서는 48V 쪽이 전류와 배선 손실이 적습니다.
옵션 — USB to CAN 컨버터
PC에서 바로 테스트하려면 필요합니다. PC USB 포트 ↔ CAN 변환 장치로, 초기 세팅·보정·모드 설정과 구동 테스트에 사용합니다.
CAN 인터페이스가 있는 상위 제어기를 쓰신다면 별도 구매가 필요 없습니다. 구매 옵션에서 선택하실 수 있습니다.
적용 분야
협동로봇 팔 관절 · 서비스·안내·배달·서빙 로봇 · 산업용 매니퓰레이터 · 조립·용접·검사용 다축 로봇팔 ·
외골격 및 재활 보조 로봇 · 의료·연구용 정밀 로봇 · 피킹·팔레타이징 로봇 · 대학·연구소 로봇 플랫폼 ·
햅틱·힘 피드백 장치 · 정밀 위치제어 장비
자주 묻는 질문
Q. USB to CAN 컨버터를 반드시 구매해야 하나요?
PC에서 직접 제어하거나 초기 테스트·보정을 진행하려면 필요합니다. CAN 인터페이스가 내장된 상위 컨트롤러(MCU 보드, 산업용 제어기 등)를 이미 보유하고 있다면 별도 구매 없이 사용 가능합니다.
PC에서 직접 제어하거나 초기 테스트·보정을 진행하려면 필요합니다. CAN 인터페이스가 내장된 상위 컨트롤러(MCU 보드, 산업용 제어기 등)를 이미 보유하고 있다면 별도 구매 없이 사용 가능합니다.
Q. 여러 관절을 하나의 CAN 통신선으로 제어할 수 있나요?
가능합니다. CAN Bus의 멀티드롭 방식으로 여러 모터를 한 버스에 연결하고, 모터마다 다른 ID를 설정해 개별 제어합니다. 모터 1대당 수신 ID 3개({CAN_ID, +0x100, +0x200})와 피드백 Master_ID를 사용하므로, 이 슬롯이 서로 겹치지 않게 배치하면 됩니다.
가능합니다. CAN Bus의 멀티드롭 방식으로 여러 모터를 한 버스에 연결하고, 모터마다 다른 ID를 설정해 개별 제어합니다. 모터 1대당 수신 ID 3개({CAN_ID, +0x100, +0x200})와 피드백 Master_ID를 사용하므로, 이 슬롯이 서로 겹치지 않게 배치하면 됩니다.
Q. 아두이노·라즈베리파이로 제어할 수 있나요?
CAN 인터페이스(MCP2515 모듈, CAN HAT 등)를 갖추면 가능합니다. 표준 CAN 프레임 기반이라 전용 프로토콜 스택이 필요 없으며, 매뉴얼에 송·수신 예제 코드(C)가 포함되어 있습니다.
CAN 인터페이스(MCP2515 모듈, CAN HAT 등)를 갖추면 가능합니다. 표준 CAN 프레임 기반이라 전용 프로토콜 스택이 필요 없으며, 매뉴얼에 송·수신 예제 코드(C)가 포함되어 있습니다.
Q. 정전 시 위치를 기억하나요?
엔코더는 싱글턴 절대식입니다. 1회전 내의 절대위치는 전원을 다시 켜도 유지되지만, 여러 바퀴를 넘어간 다회전 절대위치를 기억하는 멀티턴 방식은 아닙니다. 감속 후 출력축 기준의 운용 범위를 함께 검토해 주세요.
엔코더는 싱글턴 절대식입니다. 1회전 내의 절대위치는 전원을 다시 켜도 유지되지만, 여러 바퀴를 넘어간 다회전 절대위치를 기억하는 멀티턴 방식은 아닙니다. 감속 후 출력축 기준의 운용 범위를 함께 검토해 주세요.
Q. 토크 제어(힘 제어)가 되나요?
MIT 모드에서 Kp=0, Kd=0으로 설정하고 목표토크(t_ff)만 주면 토크 제어로 동작합니다. 단, 무부하에서는 최소 토크 설정으로도 최대속도까지 가속하므로 반드시 부하가 걸린 상태 또는 고정된 상태에서 사용하세요.
MIT 모드에서 Kp=0, Kd=0으로 설정하고 목표토크(t_ff)만 주면 토크 제어로 동작합니다. 단, 무부하에서는 최소 토크 설정으로도 최대속도까지 가속하므로 반드시 부하가 걸린 상태 또는 고정된 상태에서 사용하세요.
구매 전 꼭 확인하세요
1. 연속 운전은 정격 3N·m 기준으로 선정하세요. 최대토크 7N·m는 순간 허용값이며,
지속적으로 7N·m를 요구하는 용도에 선정하면 과열 보호로 정지됩니다.
2. 입력전압은 DC 15~52V 범위를 지켜주세요. 정격 시스템 전압은 DC 48V입니다.
24V 기반 시스템이라면 GSA56-2425(24V판)를 검토하세요.
3. 설계 반영 전 최신 2D·3D 도면을 확인하세요. 본 제품은 2023년 12월 케이싱·마운팅 홀·커넥터
형태가 리뉴얼되어, 기존 사용 고객은 실제 체결부 확인이 필요합니다. 전기적 성능과 기본 사양은 리뉴얼 전후 거의 동일합니다.
4. 전압이 한 번이라도 인가된 제품은 교환·반품이 제한됩니다. 사양 적합 여부를 결제 전에
문의게시판으로 확인해 주세요.
제공 자료
사용 설명서(PDF) · 3D CAD 도면(STEP) · PC 테스트·제어 프로그램 · CAN 송·수신 예제 코드 · 로봇관절 응용 예제
선정이 어려우시면 용도·부하·목표속도를 문의게시판에 남겨주세요. 검토 후 안내드립니다.
MotorBank · (주)로봇마트 — 본 페이지의 사양은 제조 로트에 따라 일부 변경될 수 있으며, 최신 도면 기준이 우선합니다.
24V와 48V는 전압 및 최대속도 외에 거의 비슷합니다.

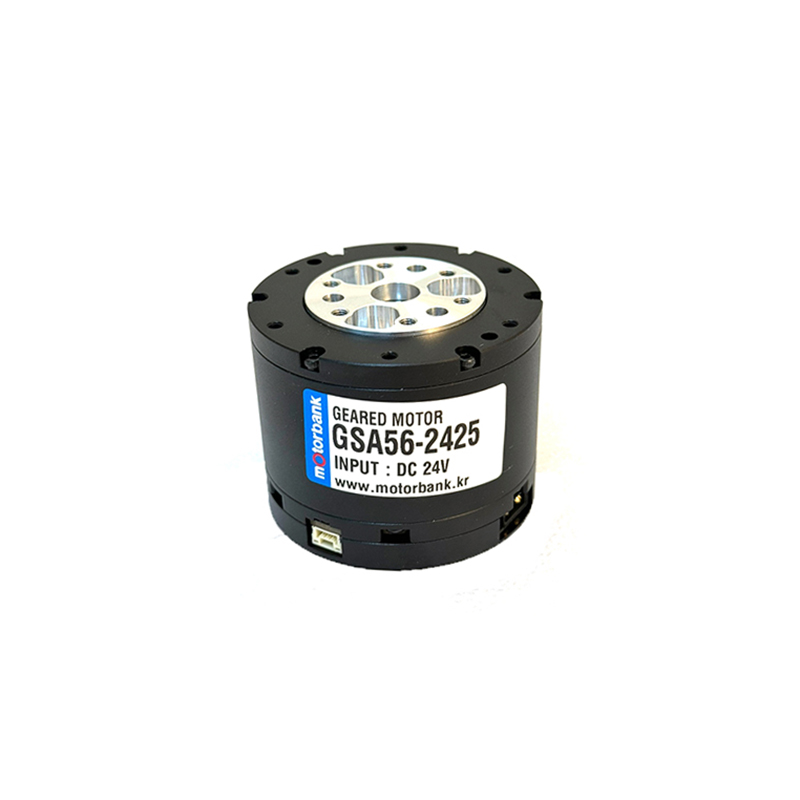
해당 제품은 23년12월에 외관구조상 리뉴얼이 되였습니다.
기존에 사용하시던 고객께서는 꼭 도면 확인바랍니다. 감사합니다.
제품특징
1. 더블엔코더
2. 모터드라이버 일체형
3. 호환프로그램 보유
4. 로봇관절에 많이 사용
5. 간편한 사용방법

로봇 관절 액추에이터 깊이 읽기 — 길잡이
로봇 관절 액추에이터, 어디서부터 읽을까 — 선정부터 첫 구동까지 한 장의 지도
일체형 CAN 액추에이터를 검토·도입하는 분들을 위해 선정 가이드 1편과 심화 시리즈 5편, 총 여섯 편을 써 왔습니다. 이 글은 그 여섯 편의 관문입니다 — 지금 계신 상황을 고르시면, 필요한 글만 골라 읽으실 수 있게 안내합니다.
지금 어떤 상황이신가요
A. "관절에 쓸 모터를 고르는 중입니다"
토크가 몇 N·m 필요한지, 정밀도는 되는지, 24V와 48V 중 뭘 살지 — 선정 단계라면 이 순서입니다.
① — 토크 검산부터 CAN까지 선정 전 과정 (여기부터 시작)
② — 요구 반복 정밀도(±몇 mm)가 되는지 숫자로 판정
③ — 반복 동작이 정격 안에 드는지 RMS로 검산, 24V/48V 속도 차이의 원리
B. "구매했고, 이제 제어 코드를 짜는 중입니다"
프레임을 어떻게 만들고 ID를 어떻게 배치하는지 — 개발 단계의 두 편입니다.
① — Kp·Kd·t_ff의 물리적 의미와 8바이트 비트 패킹, float 변환
② — 절대 안 겹치는 ID 배치 규칙, 6관절 배치표, 피드백 파싱 5단계, 타임아웃 안전벨트
C. "돌려봤는데 안 되거나, 이상하게 동작합니다"
무반응, 보정 실패, 이상한 배율, 진동, 에러코드 — 증상별 사전 한 편이면 됩니다.
▶ — 증상 여덟 갈래와 에러코드 7종의 원인·처치 (첫 구동 날 옆에 띄워 두세요)
여섯 편 전체 지도
처음부터 차례로 읽으신다면 총론 → 1 → 2 → 3 → 4 → 5 순서가 이야기 순서입니다 — 선정(왜 일체형인가, 토크·정밀도) → 제어(MIT·CAN) → 운용(발열·트러블슈팅)으로 이어집니다.
| 글 | 이 글이 답하는 질문 |
| 왜 일체형인가 / 토크는 몇 N·m 필요한가 / 배선·개봉 후 첫 구동 절차까지 전체 개관 | |
| 14bit는 몇 도인가 / 백래시가 말단에서 몇 mm가 되나 / 정전 후 무엇이 남나 | |
| 관절의 강성을 파라미터로 조절한다는 것 / Kd를 0으로 두면 안 되는 이유 / 다섯 값이 정확히 64비트인 산수 | |
| 관절 6개를 선 2가닥으로 / ID가 절대 안 겹치는 배치 규칙 / 통신 단절을 안전벨트로 쓰는 법 | |
| 최대토크로 계속 돌면 안 되는 이유(발열=전류²) / 반복 동작의 RMS 검산 / 48V가 두 배 빠른 공식 | |
| "안 돌아요"의 원인 목록 전부 — 증상 여덟 갈래, 에러코드 7종, 문의를 빠르게 만드는 네 가지 |
자주 받는 질문에서 바로 가기
| 이런 질문이라면 | 여기로 |
| "토크가 몇 N·m 필요한지 계산부터 막힙니다" | 총론 1단계 (토크 검산) |
| "반복 정밀도 ±0.5mm가 가능한가요" | 1편 (분해능·백래시 환산표) |
| "힘 제어(잡는 힘 조절)가 되나요" | 2편 5절 (토크 제어 — 무부하 주의 포함) |
| "모터 여러 대의 ID를 어떻게 나누나요" | 3편 1~2절 (배치 규칙 + 6관절 표) |
| "과열로 자꾸 멈춥니다 / 듀티를 어떻게 잡죠" | 4편 3·7절 (RMS 검산 + 온도 채널) |
| "명령을 보냈는데 안 움직입니다" | 5편 증상 1 (다섯 가지 순서 확인) |
| "24V와 48V 중 뭘 사야 하나요" | 총론 비교 + 4편 5절 (속도 공식) — 요약: 토크는 같고, 전압에 비례해 속도 천장이 다릅니다 |
시리즈의 예시 제품
여섯 편의 계산과 프레임 예시는 모두 GSA56 시리즈(Ø56mm · 정격 3 N·m / 최대 7 N·m · 14bit 더블 엔코더 · CAN 1Mbps · 드라이버 일체형) 기준입니다. 48V 버전(무부하 400rpm)과 24V 버전(무부하 200rpm)이 있으며, 토크 사양은 동일합니다.
▸ — 24V 버전(GSA56-2425)은 배터리·SMPS가 24V 기반일 때 선택하세요.
글로 안 풀리는 건 사람이 풀어드립니다
선정 검토는 암 길이·페이로드·목표 속도·통신 방식 네 가지를, 기술지원은 증상·상태등(에러코드)·구성·해본 것 네 가지를 문의게시판에 남겨주세요 — 각 글의 방법 그대로 검산·판별해 회신드립니다. 양산 검토 건은 수량·납기·공급 지속성 조건을 함께 안내드립니다.
배송안내
배송안내
1. 총 결제 금액 15만원 이상 구매 시 무료배송, 15만원 미만일 경우 배송비 3,500원이 추가됩니다.
2. 배송은 CJ대한통운 택배를 이용하고 있습니다.
3. 주문 제작, 주문 발주, 조립제품의 경우 7일~14일 정도 소요될 수 있습니다.
4. 배송 상황은 대한통운 홈페이지에서 확인 가능합니다.
5. 퀵으로 배송받으실 경우, 지불하신 택배비는 환불되지 않습니다.
6. 15만원이상 구매시 저희가 부담했던 택배비에 대해서, 단순변심에 의한 취소는 처음발송시의택배비 차감하고 환불처리 됩니다.
7. 구매하신 제품의 크기(부피 또는 길이)에 따라 기본 배송비 외에 추가 비용이 발생할 수 있습니다(실제 비용 측정 후 안내).
교환, 반품이 불가한 경우
1. 상품 개봉으로 인한 상품 가치 훼손 시에는 7일 이내라도 교환·반품이 불가능합니다.
2. 주문 제작, 조립제품의 경우 7일 이내이더라도 교환·반품이 불가능합니다.
3. 전압이 단 1회라도 인가된 경우 교환·반품이 불가능합니다. 단순변심은 절대 박스를 개봉하지 않은 상태로 반품처리 진행하시기 바랍니다.
4. 반드시 선불 택배로 보내셔야 하며, 착불일 경우 반송처리 됩니다.
5. 일부 상품은 신모델 출시, 부품 가격 변동 등 제조사 사정으로 가격이 변동될 수 있습니다.
6. 박스 개봉시 절대 반품,교환이 불가하오니, 단순변심의 경우 절대 포장을 개봉하지 마세요.
유의사항
1. 공급 제조사는 재고 사정에 따라 동일 사양의 대체상품으로 공급될 수 있으며, 사용자께서는 사용 전 반드시 제품에 대한 테스트 및 확인 절차 후 사용하시기 바랍니다.
2. 상기 제품에 첨부된 데이터시트는 참고사항 입니다.
3. 데이터시트에 표기된 내용에 대하여 본사는 어떠한 기술적인 문의 및 발생하는 문제에 대한 법적인 책임을 지지 않습니다.
4. 제공되는 스펙과 모양은 별도의 공지없이 변경될 수 있습니다.
구매 전 주의사항 (주의사항을 읽지 않고 구매 시 발생하는 문제는 당사가 책임지지 않습니다.)
- 감속기 장착 조립제품 및 PCB 조립제품 등은 결제 후 절대 변경,취소,교환되지 않습니다. 결제하시기 전 신중히 선정하시기 부탁드립니다.
- 저희는 B2B 전문 쇼핑몰입니다. 또한 KC를 받지 않아도 되는 산업용부품을 대부분 판매중입니다.
- 판매제품은 완제품이 아닌 부품입니다. 약간의 차이, 피복 등으로 인한 환불,교환,AS는 불가합니다.
이미지 확대보기로봇관절용 감속모터 더블엔코더 GSA56-4825 48V CAN통신제어

비밀번호 인증
글 작성시 설정한 비밀번호를 입력해 주세요.
장바구니 담기
상품이 장바구니에 담겼습니다.
바로 확인하시겠습니까?
찜 리스트 담기
상품이 찜 리스트에 담겼습니다.
바로 확인하시겠습니까?


CUSTOMER CENTER
02-855-6201
기술문의는 게시판or메일로 받고 있습니다.
기술문의: help@motorbank.kr
출고/재고 1번 / 대량견적 2번
세금계산서 3번 / 제품AS 5번
환불/반품 6번 기타문의 7번
평일 오전9:00 ~ 오후6:00
점심시간 오전11:00 ~ 12:00
기술문의: help@motorbank.kr
출고/재고 1번 / 대량견적 2번
세금계산서 3번 / 제품AS 5번
환불/반품 6번 기타문의 7번
평일 오전9:00 ~ 오후6:00
점심시간 오전11:00 ~ 12:00

(주)로봇마트대표자 : 김혜린사업자등록번호 : 130-81-98202 사업자번호조회 >통신판매업신고번호 : 제 2020-서울구로-0139 호
TEL : 02-855-6201 FAX : 02-2114-8132 E MAIL :help@motorbank.kr주소 : 서울특별시 금천구 디지털로 178(가산동) A동 1115-1116호개인정보관리책임자 : 김혜린
BANK ACCOUNT: 신한은행 140-006-045919/예금주 (주)로봇마트
TEL : 02-855-6201 FAX : 02-2114-8132 E MAIL :help@motorbank.kr주소 : 서울특별시 금천구 디지털로 178(가산동) A동 1115-1116호개인정보관리책임자 : 김혜린
BANK ACCOUNT: 신한은행 140-006-045919/예금주 (주)로봇마트
ⓒ motorbank.kr All rights reserved. 호스팅제공 : 엔에이치엔고도(주). designed by morenvy.com
모터뱅크 SNS


